Дата публикации:
08.09.2026


У двух беспилотников сопоставимого размера радиолокационная заметность может заметно различаться. Более того, ЭПР одного и того же дрона может меняться непосредственно во время полета.
Причина проста: ЭПР нельзя представить одним неизменным значением для конкретной модели БПЛА: она определяется характеристиками цели и условиями ее облучения и наблюдения.
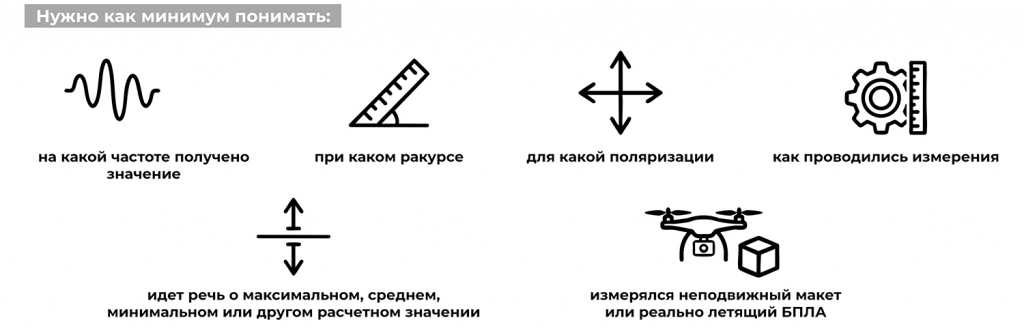
На результат влияют размеры и конструкция БПЛА, материалы, ракурс, рабочая частота РЛС, поляризация сигнала и другие факторы. Поэтому значение ЭПР без указания условий его получения всегда требует пояснения. Экспериментальные и расчетные исследования БПЛА подтверждают зависимость ЭПР от частоты, направления наблюдения и поляризации.
При сопоставимых материалах, форме и ракурсе увеличение характерных размеров цели обычно приводит к росту ее радиолокационной заметности.
Но прямой зависимости между габаритами и ЭПР нет. Нельзя взять физическую площадь дрона и считать, что его ЭПР будет пропорциональна этой величине.
Радар принимает не всю энергию, которую рассеял объект, а ту ее часть, которая вернулась в направлении приемной антенны.
В результате два дрона одинакового размера могут иметь разную ЭПР. И наоборот, более крупный БПЛА в определенном ракурсе способен дать меньший отклик, чем меньший по габаритам аппарат.
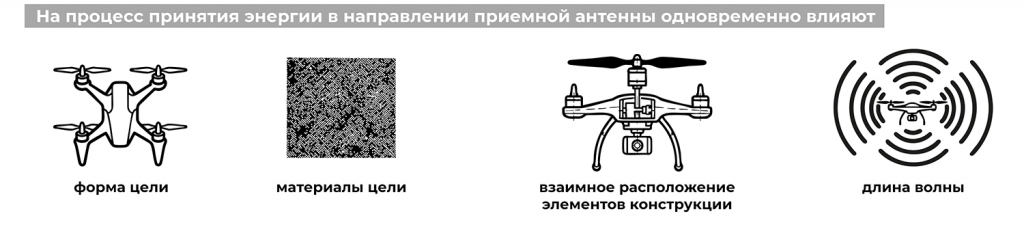
В результате два дрона одинакового размера могут иметь разную ЭПР. И наоборот, более крупный БПЛА в определенном ракурсе способен дать меньший отклик, чем меньший по габаритам аппарат.
Состав конструкции тоже влияет на отражение радиоволн. Металлические и другие проводящие элементы могут давать существенный вклад в радиолокационный отклик. Однако величина этого вклада зависит от их размеров, формы, ориентации и рабочей частоты. Диэлектрические материалы взаимодействуют с электромагнитной волной иначе: часть энергии может проходить внутрь конструкции, часть - отражаться и рассеиваться.
Но делить материалы на “видимые” и “невидимые” для радара неправильно.
Даже если корпус квадрокоптера преимущественно пластиковый, внутри находятся электродвигатели, аккумулятор, провода, платы, разъемы, крепеж и другие элементы. Радиолокатор видит результат взаимодействия волны со всей конструкцией, а не только с внешней оболочкой.
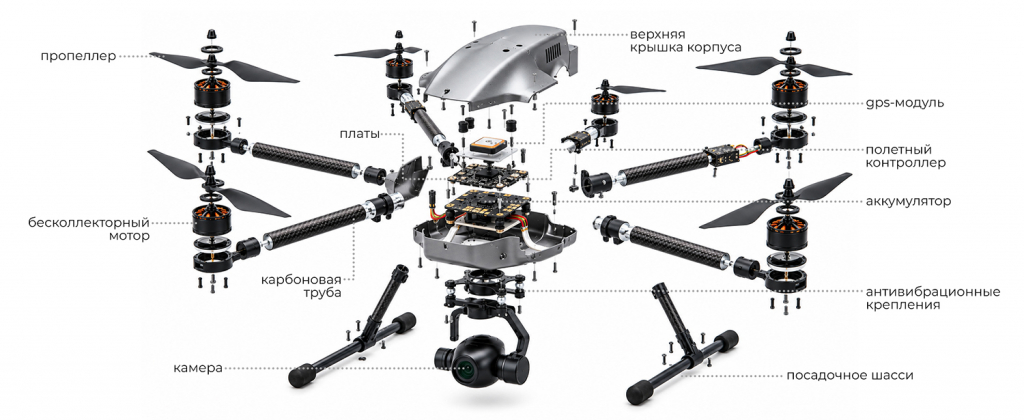
Углепластик иногда воспринимают как материал, практически прозрачный для радара. Это неверно. Углеродные волокна электропроводны, а электромагнитные свойства композита зависят от структуры материала, ориентации волокон, связующего и рабочей частоты. Для однонаправленных углепластиков характерна выраженная анизотропия: свойства материала различаются вдоль и поперек волокон.
Поэтому заменить металлический элемент композитным - еще не значит автоматически получить определенное уменьшение ЭПР. И тем более нельзя оценить радиолокационную заметность БПЛА только по материалу его корпуса.
Для радара имеет значение не только то, из чего сделан дрон, но и как он устроен.
Представим металлическую пластину. Если электромагнитная волна падает на нее при определенном положении поверхности относительно радара, значительная часть рассеянной энергии может вернуться в сторону приемника. Стоит изменить угол - и направление рассеяния изменится.
У реального БПЛА все сложнее. Корпус, лучи мультикоптера, двигатели, стойки, подвес камеры, кромки и сочленения образуют совокупность отражающих элементов.
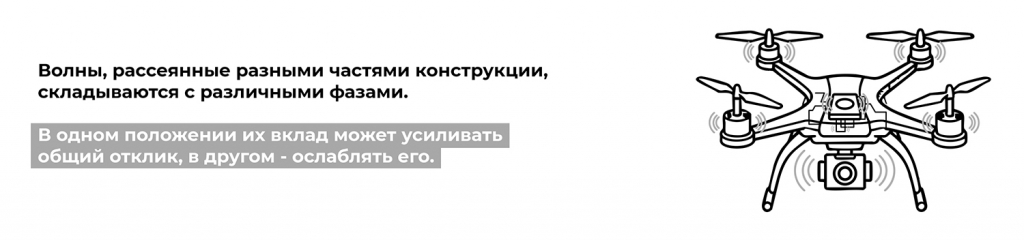
По этой же причине форма объекта используется при проектировании техники с пониженной радиолокационной заметностью. Задача геометрии в таком случае состоит не в том, чтобы сделать объект “не отражающим радиоволны”, а в том числе в перераспределении рассеянной энергии так, чтобы уменьшить ее возврат в направлении радара.
Для обычного коммерческого беспилотника такие задачи при проектировании, как правило, не стоят. Но физика рассеяния остается той же: геометрия во многом определяет, куда и насколько интенсивно будет рассеиваться падающая волна.
Одна из главных причин изменчивости ЭПР - ориентация цели относительно радара.
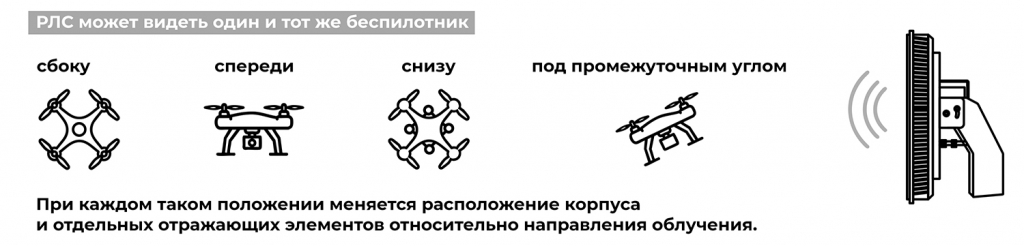
Поэтому для сложных объектов используют не только одно число, но и зависимость ЭПР от угла наблюдения: фактически радиолокационный “портрет” цели для разных ракурсов. Исследования БПЛА показывают выраженную зависимость измеряемой ЭПР от азимута, а моделирование динамической ЭПР учитывает также изменение пространственной ориентации аппарата при маневрировании.
Для летящего дрона это особенно важно. Он меняет курс, кренится, набирает или снижает высоту, разворачивается. Даже если расстояние до радара меняется незначительно, его радиолокационный отклик не остается неизменным.
Именно поэтому два пролета одного и того же БПЛА по сходной траектории не обязаны давать абсолютно одинаковый результат.
ЭПР зависит и от частоты радиолокационного сигнала.
Здесь принципиально соотношение между длиной волны и размерами самой цели и отдельных элементов ее конструкции. При изменении частоты меняется характер взаимодействия электромагнитной волны с корпусом, кромками, двигателями, проводящими элементами и другими деталями.
Поэтому один и тот же беспилотник может иметь разные значения ЭПР в разных радиочастотных диапазонах. Экспериментальные и расчетные работы по малым БПЛА показывают изменение радиолокационного отклика даже внутри одного диапазона при изменении рабочей частоты.
Из этого, однако, не следует простое правило “чем выше частота, тем лучше радар видит маленький дрон”. Более короткая длина волны действительно позволяет взаимодействовать с меньшими деталями конструкции иначе, чем длинная. Но способность конкретной РЛС обнаружить БПЛА определяется не одной частотой. Имеют значение энергетика радара, параметры антенны, чувствительность приемника, характеристики сигнала, алгоритмы обработки, помехи, фон и условия распространения радиоволн.
Поэтому значение ЭПР без указания частоты измерения неполно. Переносить цифру, полученную в одном диапазоне, на РЛС другого диапазона напрямую нельзя.
Есть еще один параметр, который значительно реже появляется при указании ЭПР коммерческих БПЛА, - поляризация радиосигнала.
Разные элементы сложной конструкции по-разному взаимодействуют с электрической составляющей электромагнитной волны. Поэтому изменение поляризации передаваемого или принимаемого сигнала способно изменить измеряемый радиолокационный отклик цели.
На малых БПЛА этот эффект подтверждается экспериментально. В исследованиях измерения проводятся для разных сочетаний поляризаций, причем полученные характеристики могут различаться.
Это еще одна причина осторожно относиться к фразе “ЭПР этого дрона составляет столько-то квадратных метров”: нужно понимать, как именно была получена эта цифра.
Мультикоптер отличается от неподвижной модели на измерительном стенде еще одной особенностью: его винты постоянно вращаются.
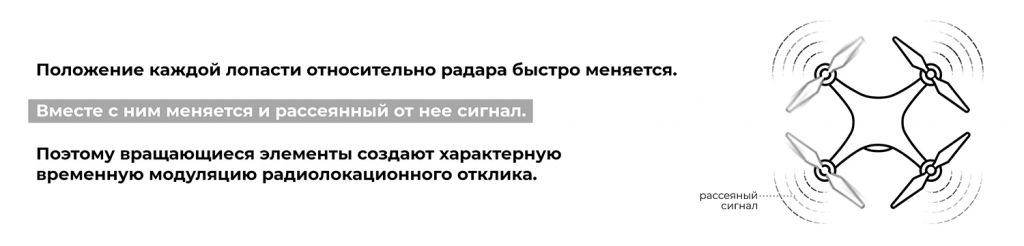
Кроме того, движение лопастей может формировать характерную микродоплеровскую сигнатуру. Ее параметры связаны с движением отдельных частей объекта и могут использоваться для распознавания и классификации целей. Исследования малых дронов показывают возможность выделения таких сигнатур от вращающихся лопастей и, в частности, определения параметров их вращения.
Здесь ЭПР и микродоплер нельзя смешивать. ЭПР характеризует интенсивность рассеяния электромагнитной энергии целью, а микродоплер описывает дополнительную модуляцию отраженного сигнала, возникающую из-за движения отдельных ее частей.
Конкретная РЛС может использовать такую информацию для классификации БПЛА - если это предусмотрено ее аппаратной частью и алгоритмами обработки.
Теперь можно собрать все факторы вместе.
Беспилотник летит. Меняется его положение относительно РЛС. При маневрах меняются курс, крен и тангаж. Корпус, лучи, двигатели и другие элементы оказываются под разными углами к падающей волне. Пропеллеры непрерывно вращаются.
В результате отраженный сигнал постоянно меняется.
Поэтому фраза “ЭПР этого БПЛА — 0,01 м²” сама по себе дает гораздо меньше информации, чем кажется.
Это не означает, что одно значение ЭПР бесполезно. В инженерных расчетах может использоваться усредненная или принятая для определенных условий величина ЭПР. Такой подход позволяет сравнивать цели и оценивать радиолокационные системы, но остается расчетным упрощением: реальный радиолокационный отклик конкретного аппарата зависит от условий наблюдения.
Поэтому сравнение ЭПР и дальности обнаружения корректно только при сопоставимых условиях измерений и испытаний. Без указания этих условий отдельные числовые показатели не позволяют объективно оценить возможности РЛС.
Это не означает, что одно значение ЭПР бесполезно. В инженерных расчетах может использоваться усредненная или принятая для определенных условий величина ЭПР. Такой подход позволяет сравнивать цели и оценивать радиолокационные системы, но остается расчетным упрощением: реальный радиолокационный отклик конкретного аппарата зависит от условий наблюдения.
Изменение ЭПР отражается на условиях обнаружения цели: чем слабее сигнал возвращается от объекта, тем сложнее радару выделить его на фоне шумов и помех.
Но отсюда нельзя делать обратный вывод, что разница в дальности обнаружения всегда определяется только ЭПР.
На результат влияют характеристики самой РЛС, высота и траектория цели, радиолокационный фон, рельеф и застройка, помеховая обстановка, параметры обработки сигнала и критерий, по которому система принимает решение об обнаружении. Для малых низколетящих целей геометрия зоны обзора и фон также могут стать существенными факторами, ограничивающими дальность обнаружения.
Поэтому результаты полевых испытаний корректно сравнивать только вместе с условиями, в которых они получены.
Таким образом, ЭПР - не универсальная характеристика беспилотника, а параметр, определяемый конкретными условиями радиолокационного наблюдения. На результат влияют характеристики цели, ракурс, частота и поляризация сигнала, а также динамика движения летательного аппарата.
Поэтому сравнение ЭПР и дальности обнаружения корректно только при сопоставимых условиях измерений и испытаний. Без указания этих условий отдельные числовые показатели не позволяют объективно оценить возможности РЛС.
