Дата публикации:
13.10.2026

В характеристиках радиолокационных станций часто указывают дальность обнаружения БПЛА: например, 3, 5 или 10 км. Но на практике один и тот же радар может обнаружить крупный беспилотник на одной дистанции, компактный квадрокоптер на меньшей дальности, а небольшой FPV-дрон — еще ближе к станции.
Это не противоречие. Дальность обнаружения зависит не от того, относится ли объект к категории “БПЛА”, а от того, насколько хорошо конкретная цель отражает радиолокационный сигнал и в каких условиях происходит наблюдение.

Радар излучает электромагнитный сигнал и принимает его часть, отраженную от цели. Чем сильнее отражение, тем проще обнаружить объект на большом расстоянии.
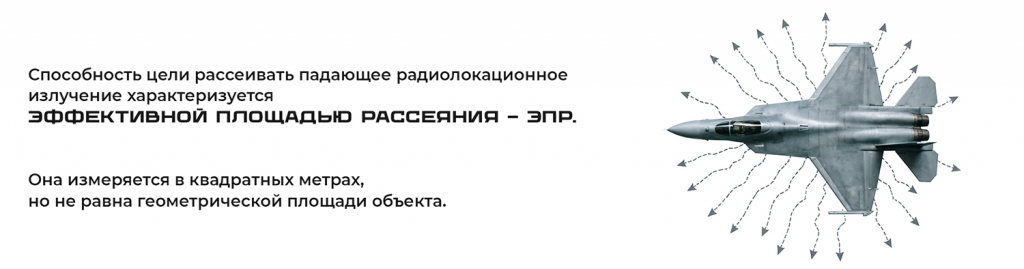
В общем случае чем ниже ЭПР, тем меньше дальность уверенного обнаружения.
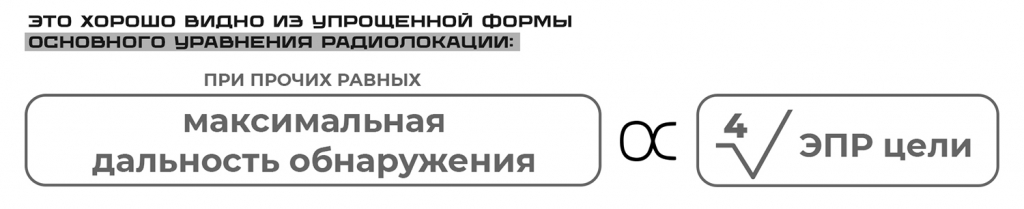
Поэтому уменьшение ЭПР в десять или даже сто раз не сокращает дальность во столько же раз, но различие в дальности все равно остается существенным.
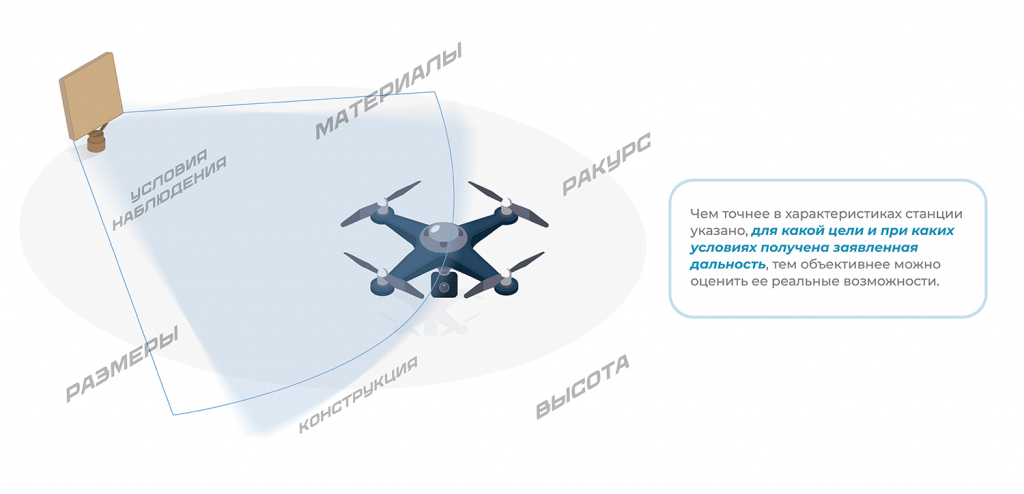
Именно поэтому характеристика “обнаружение БПЛА на 8 км” без указания параметров цели мало что говорит о реальных возможностях станции.

Во-первых, у него небольшие физические размеры.
Во-вторых, в конструкции небольших БПЛА меньше протяженных металлических и других проводящих элементов, способных формировать интенсивное отражение. При этом радиолокационные свойства материала зависят от его состава и рабочей частоты радара.
Металлические и проводящие элементы - двигатели, проводка, компоненты аккумулятора, отдельные элементы рамы - формируют отраженный сигнал, но его уровень может оставаться небольшим.
Компактные серийные квадрокоптеры также различаются по радиолокационной заметности. Размер корпуса, материалы, расположение аккумулятора и двигателей, форма лучей и другие элементы конструкции влияют на ЭПР цели.
Крупный БПЛА обычно имеет большие габариты и содержит больше элементов, участвующих в формировании отраженного сигнала. Поэтому при прочих равных он чаще обнаруживается дальше. Но размер - лишь один из факторов.

Один и тот же аппарат по-разному отражает сигнал в зависимости от того, какой стороной он повернут к радару. При полете навстречу станции отражение может отличаться от отражения при движении боком или от радара.
Во время маневра меняется ориентация корпуса, лучей, двигателей и других элементов конструкции. Вместе с этим меняется и радиолокационная заметность.
Поэтому корректнее говорить не об одной абсолютной ЭПР конкретного БПЛА, а о диапазоне значений, зависящем от частоты радара, ракурса и конфигурации цели.
Это может быть одной из причин, по которой один и тот же дрон на разных участках траектории сначала уверенно сопровождается радаром, затем его отметка становится слабее, а после изменения курса снова усиливается.
ЭПР зависит и от рабочей частоты радара. Элементы конструкции, размеры которых сопоставимы с длиной волны, по-разному участвуют в формировании отраженного сигнала. Поэтому значение ЭПР, полученное для одного радиолокационного диапазона, нельзя автоматически переносить на другой.

Результаты испытаний могут различаться даже при одинаковой модели РЛС и БПЛА.
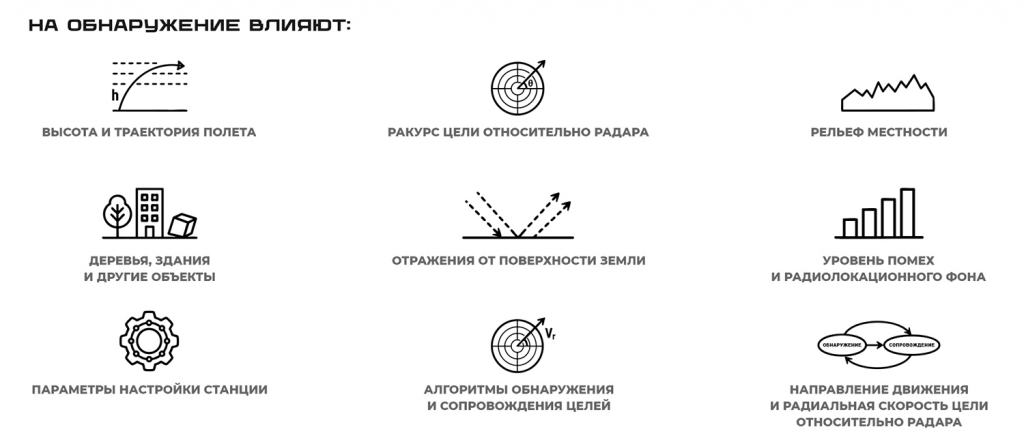
Особенно важна высота полета. Низколетящий небольшой дрон приходится обнаруживать на фоне земли, растительности, сооружений и множества других отражений. Задача радара здесь заключается не просто в приеме слабого сигнала, а в выделении движущейся цели среди помех.
При полете почти поперек линии визирования уменьшаются радиальная скорость и связанное с ней доплеровское смещение. Для алгоритмов, использующих доплеровскую селекцию движущихся целей, это может усложнять отделение слабой цели от фоновых отражений.
Поэтому испытания над открытым полем и на промышленной площадке могут дать разные результаты даже при одинаковой дальности и одинаковом БПЛА.

Радар может получить отдельную отметку от цели раньше, чем возьмет ее на устойчивое сопровождение. Для практической оценки возможностей системы важно понимать, способна ли она после первичного обнаружения сформировать и далее вести трассу цели. В станциях, поддерживающих классификацию, дополнительно определяется предполагаемый тип цели.
Поэтому при сравнении характеристик необходимо уточнять, что именно производитель называет дальностью обнаружения и по каким критериям она определяется.
Разовая отметка, обнаружение с заданной вероятностью и устойчивое сопровождение - разные критерии оценки работы РЛС.

Предположим, в технических характеристиках радара указано:
дальность обнаружения цели с ЭПР 0,01 м² - 6 км.
Это означает, что дальность нормирована относительно цели с указанной ЭПР, но для полноценной оценки нужно знать условия и критерии испытаний.
Но отсюда нельзя сделать вывод, что любой беспилотник будет обнаружен на 6 км. При прочих равных, если фактическая ЭПР конкретного FPV-дрона в данном ракурсе ниже, дальность будет меньше. Если перед радаром находится более заметный БПЛА, дальность может оказаться больше.
Заявленная дальность связана и с критериями обнаружения: заданной вероятностью обнаружения Pd и допустимой вероятностью ложной тревоги Pfa. Изменение порогов обработки может менять чувствительность обнаружения и соотношение между вероятностью обнаружения и количеством ложных отметок.
Поэтому сравнивать радары только по параметру “максимальная дальность” некорректно.
Например, характеристика 20 км для цели с ЭПР 1 м² и характеристика 8 км для цели с ЭПР 0,01 м² описывают совершенно разные режимы работы станции. Нельзя сделать вывод, что первый радар лучше только потому, что в его спецификации указана большая дальность.

При подборе радара для обнаружения БПЛА необходимо учитывать как минимум три фактора: дальность, ЭПР цели, относительно которой нормирована заявленная дальность, и условия, при которых получен результат.

Если задача связана с FPV или компактными квадрокоптерами, особенно важно оценивать характеристики радара именно на малоразмерных целях, а не ориентироваться на максимальную дальность для более крупных объектов.
Радар не видит “дрон вообще”. Он работает с конкретной радиолокационной целью.
FPV-дрон, компактный квадрокоптер и крупный беспилотный аппарат отличаются размерами, конструкцией, материалами и ЭПР. На результат также влияют ракурс, высота, фон местности и условия наблюдения.
Поэтому дальность обнаружения одним и тем же радаром закономерно различается для разных БПЛА.